Räder und Schleifer reinigen
Unterbrechungen der Stromaufnahme können wie eine schlechte Motorregelung aussehen.


Ruckelt die Lok in Fahrstufe 1, springt sie beim Anfahren, schwankt ihre Geschwindigkeit oder wird der Motor auffällig warm? Dann ist nicht automatisch die Motorregelung falsch eingestellt.
Die Motorregelungs-Werkstatt trennt Kontaktprobleme, Mechanik, Fahrkurve und Lastregelung voneinander. Erst wenn der Antrieb technisch gesund ist, werden die herstellerspezifischen Decoderparameter kontrolliert angepasst.
Ein moderner Lokdecoder versorgt den Motor nicht einfach mit einer konstanten Gleichspannung. Stattdessen wird die Motorspannung sehr schnell ein- und ausgeschaltet. Dieses Verfahren wird als Pulsweitenmodulation bezeichnet. Während kurzer Messphasen kann der Decoder die vom rotierenden Motor erzeugte Gegen-EMK erfassen.
Daraus erkennt die Elektronik, ob der Motor schneller oder langsamer dreht als vorgesehen. Fährt die Lok eine Steigung hinauf oder zieht einen schwereren Zug, kann die Lastregelung die Motorleistung erhöhen. Bergab wird entsprechend weniger Leistung benötigt. Eine gut abgestimmte Lok hält ihre Geschwindigkeit deshalb auch bei wechselnder Last weitgehend gleichmäßig.
Besonders sichtbar wird eine gute Regelung bei sehr langsamer Fahrt: Rangieren, Ankuppeln, Einfahren in einen Bahnhof oder Kriechen durch eine Weichenstraße. Die Lok soll ohne sichtbares Pumpen fahren, darf beim Übergang von Fahrstufe 0 zu 1 nicht springen und sollte kurz vor dem Stillstand nicht plötzlich zucken.
Trotzdem gilt: Die Werkseinstellungen moderner Decoder funktionieren in vielen Fahrzeugen bereits sehr gut. Optimieren sollte man nur, wenn ein reproduzierbares Problem vorhanden ist. Wer ohne konkreten Grund fünf Regelparameter verändert, erzeugt häufig mehr Probleme als Verbesserungen.
Wählen Sie das beobachtete Verhalten und die Decoderfamilie. Der Assistent nennt bewusst zuerst einen Prüfweg und keine pauschalen CV-Werte. Motor, Getriebe, Firmware und Decoder reagieren unterschiedlich.
Stromaufnahme und Mechanik kontrollieren. Danach die zur Decoderfamilie gehörenden Parameter für den unteren Geschwindigkeitsbereich in kleinen Schritten testen.
Test: zunächst ohne Zug auf gerader Strecke, anschließend mit normaler Zuglast und in einer Steigung.
Unterbrechungen der Stromaufnahme können wie eine schlechte Motorregelung aussehen.
Zahnräder, Lager, Kardanwellen und Schnecken dürfen nicht klemmen oder trocken laufen.
Verschlissene Kohlen, verschmutzte Kollektoren oder beschädigte Motoren lassen sich nicht elektronisch wegregeln.
Herstellerangaben zu Kondensatoren und Drosseln beachten. Ungeeignete Beschaltungen können Regelmessungen beeinflussen.
Dauer- und Spitzenstrom des Motors müssen innerhalb der Decodergrenzen bleiben.
Eine zu schnelle Lok benötigt nicht automatisch andere Lastregelungsparameter.
Für Diagnosefahrten niedrige Verzögerungen verwenden, damit Änderungen unmittelbar sichtbar werden.
CVs oder komplettes Decoderprojekt sichern, bevor der erste Regelparameter verändert wird.
Moderne Decoder kommen mit vielen fünfpoligen und klassischen Gleichstrommotoren bereits mit Werkseinstellungen gut zurecht. Feinabstimmung wird erst bei einem sichtbaren Problem nötig.
Sehr feinfühlige Motoren reagieren besonders auf PWM-Frequenz und Regelparameter. Ausschließlich Einstellungen verwenden, die Fahrzeug- und Decoderhersteller ausdrücklich erlauben.
Vor einer Decoderoptimierung Bürsten, Kollektor, Lager, Getriebe, Entstörung und Stromaufnahme kontrollieren. Mechanische Reibung erzeugt sonst falsche Regelreaktionen.
Die mechanische Trägheit wirkt zusätzlich zur elektronischen Regelung. Besonders kurz vor dem Stillstand können sich Bremsverzögerung und Schwungmasse gegenseitig beeinflussen.
Kurze Stromabnahme und kleine Schwungmassen machen Kontaktfehler besonders sichtbar. Aggressive Regelwerte dürfen diese Ursache nicht verdecken.
Höhere Ströme und starke Lastwechsel verlangen ausreichend dimensionierte Decoder und Kühlung. Einstellungen immer auch mit realer Zuglast testen.
Diese Übersicht dient der Orientierung. Die exakte Anleitung und Firmwareversion der eingebauten Decoderfamilie sind immer maßgeblich.
| Decoderwelt | Typische Parameter | Sinnvoller Einstieg |
|---|---|---|
| ESU LokPilot / LokSound 5 | Referenz, Regelstärke, Trägheit, PWM; bei aktuellen Familien unter anderem Parameter im Umfeld CV51–55 | Werkseinstellung oder passende Motoreinmessung verwenden und danach nur einen Parameter verändern |
| PIKO SmartDecoder XP | autoadaptive Motorregelung und projektabhängige Einstellungen | Werkseinstellung und SmartProgrammer-Projekt prüfen, bevor manuelle Feineingriffe erfolgen |
| ZIMO MX / MN / MS | unter anderem PWM-/Messverhalten, Regelcharakteristik und Referenz; beispielsweise CV9, CV56 und CV57 | Decoderfamilie und aktuelle Anleitung identifizieren, anschließend kleine Änderungen testen |
| Lenz Standard / Silver / Gold | Motorprofile über CV50 und bei geeigneten Profilen zusätzliche Feinparameter | zuerst passendes Motorprofil auswählen, dann Feineinstellung |
| Uhlenbrock IntelliDrive | je nach Familie Regelparameter beispielsweise im Bereich CV53 bis CV58 | Artikelnummer und Decoderhandbuch exakt abgleichen |
| Märklin mLD3 / mSD3 | Motortyp, Kennlinie und Regelparameter über Decoder Tool, Central Station oder geeignete Programmierung | Motorart beziehungsweise passendes Fahrzeugprojekt wählen |
Hersteller, Familie, Firmware und Schnittstelle feststellen.
Originalprojekt oder relevante CV-Werte sichern.
Stromaufnahme, Motor, Getriebe und Schmierung kontrollieren.
Verzögerungen für Diagnosefahrten vorübergehend niedrig halten.
Mindest- und Höchsttempo vor der Regelfeinabstimmung korrigieren.
Automatische Motorfahrt nur nach exakter Herstelleranleitung ausführen.
Kleine Schritte wählen und jede Änderung dokumentieren.
Fahrstufe 1, mittleres Tempo und Anfahren mehrfach vergleichen.
Mit normalem Zug und in einer Steigung erneut kontrollieren.
Erst danach Beschleunigung, Bremsung und Sound endgültig abstimmen.
Halten Sie jeden Testlauf fest. Das Protokoll wird ausschließlich im lokalen Browser gespeichert und ermöglicht den direkten Vergleich zwischen altem Wert, neuem Wert und beobachtetem Fahrverhalten.
| Spur | Typische Herausforderung | Besonders prüfen |
|---|---|---|
| Z | kleinste Motoren und geringe Schwungmasse | minimale Werteänderungen, Wärme und perfekte Stromaufnahme |
| N | kleine Motoren und enge Gehäuse | Decoderabmessung, Motortemperatur und Einbau bei geschlossenem Gehäuse |
| TT / TTe | unterschiedliche Motor- und Getriebegenerationen | Mechanik älterer Modelle und Entstörbauteile |
| H0 | sehr große Vielfalt an Motoren und Decoderfamilien | Motortyp, Schnittstelle, Strombedarf und Herstellerparameter |
| H0e / H0m / H0f | kurze Stromabnahmebasis und wenig Platz | Kontaktprobleme nicht mit aggressiver Lastregelung kaschieren |
| 0 | größere Motoren und Zusatzfunktionen | Motorstrom, Schwungmasse, Kupplung und Sound |
| 1 / G | hohe Ströme, Steigungen und schwere Züge | Leistungsreserve, Kühlung und Verhalten mit realer Zuglast |
Regelung kann zu stark eingreifen. Zuerst freien Lauf des Antriebs prüfen, danach zuständigen Verstärkungsparameter vorsichtig korrigieren.
Stromkontakte, Mindestgeschwindigkeit und Parameter für den unteren Drehzahlbereich kontrollieren.
Anfahrspannung kann zu hoch sein oder der Antrieb benötigt mechanisch zu viel Kraft zum Losbrechen.
Bremsverzögerung, Schwungmasse und spezielle Langsamfahrparameter können zusammenwirken.
Motorleistung, Spannungsverlust, Kabel, Schleifer und Reibung prüfen, bevor die Regelreferenz verändert wird.
PWM-Frequenz oder Messverfahren können nicht zur Motorart passen. Ausgangswert sichern und Herstelleranleitung prüfen.
Fahrstrom sofort abschalten. Mechanik, Motorstrom, Verdrahtung und zulässige PWM-Einstellungen kontrollieren.
Das ist zuerst ein Stromaufnahmeproblem. Räder, Schleifer, Radkontakte und Herzstückversorgung kontrollieren.
Zuerst Mindest-, Mittel- und Höchstgeschwindigkeit beider Loks angleichen, danach Lastregelung und ABV vergleichen.
Beim Decoderwechsel müssen Motorstrom, Schnittstelle, Einbaumaße, Protokoll und gewünschte Funktionsausgänge zum Fahrzeug passen.
Variable PWM-Frequenz, umfangreiche Lastregelung und automatische Motoreinmessung für geeignete Anwendungen.
Produkt ansehen →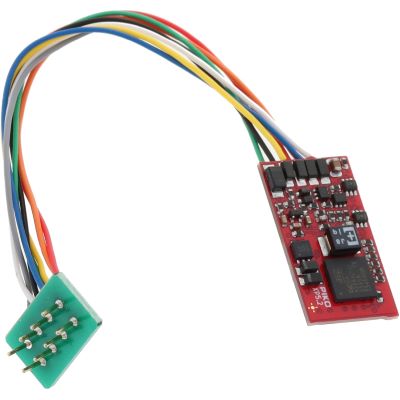
Multiprotokolldecoder mit moderner Motor- und Bremssteuerung für H0-Fahrzeuge.
Produkt ansehen →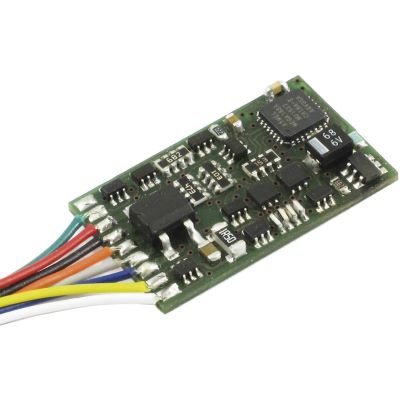
DCC-Lokdecoder mit Motorregelung und RailCom für klassische H0-Digitalisierungen.
Produkt ansehen →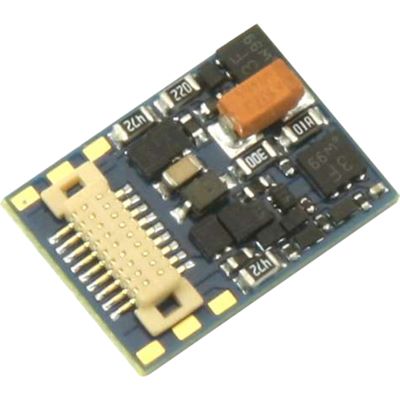
Kompakter Multiprotokolldecoder für kleine Fahrzeuge und besonders begrenzten Einbauraum.
Produkt ansehen →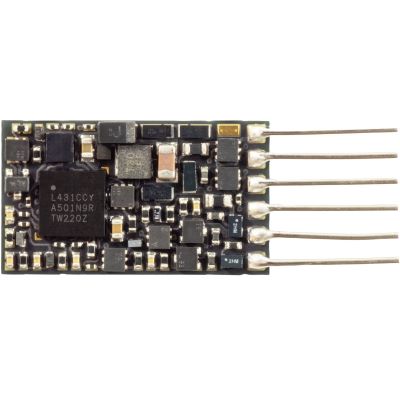
Besonders flacher Decoder für kleine Fahrzeuge mit eingeschränktem Einbauraum.
Produkt ansehen →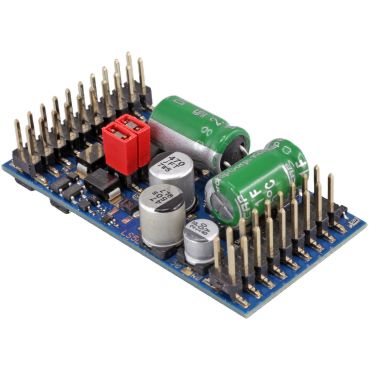
Leistungsfähiger Lokdecoder für größere Motoren und Großbahnfahrzeuge.
Produkt ansehen →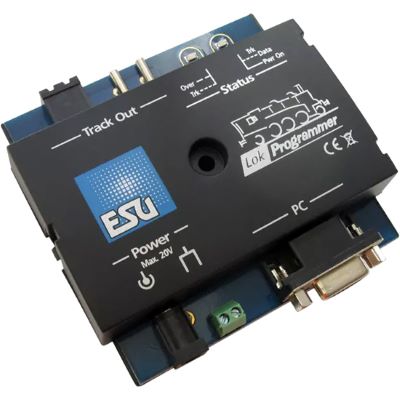
Fahr-, Motor-, Funktions- und Soundparameter grafisch sichern und bearbeiten.
Produkt ansehen →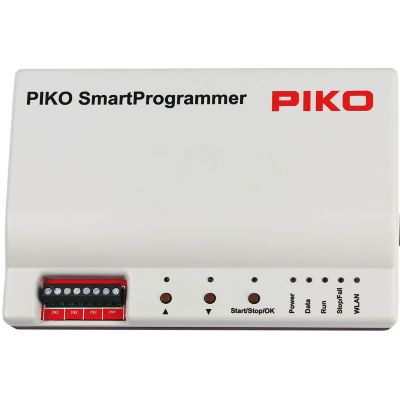
PIKO SmartDecoder konfigurieren, Projekte sichern und Fahrzeuge testen.
Produkt ansehen →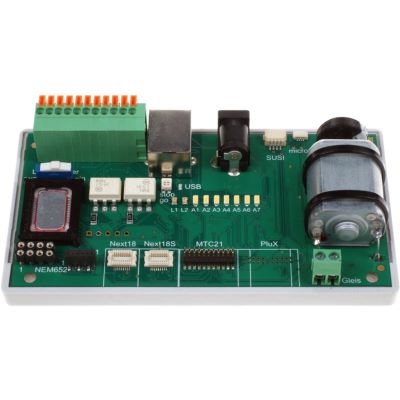
Decoder außerhalb des Fahrzeugs auslesen, programmieren und Motorausgang testen.
Produkt ansehen →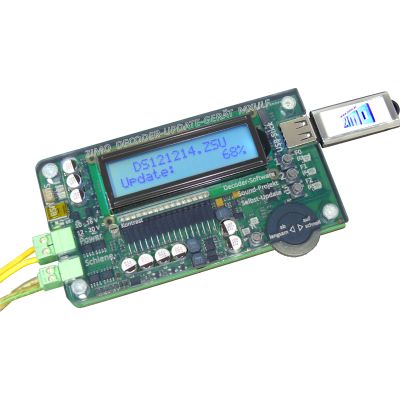
CV-Programmierung, Firmwarepflege und Soundübertragung für ZIMO Decoder.
Produkt ansehen →Der Produkt-Radar durchsucht aktuelle Decoderseiten und Herstellerwelten. Gefundene Produktdetailseiten werden erneut geprüft. Erkannte Archivartikel werden ausgeschlossen. Kleine Vorschaubilder werden auf die 400-Pixel-Shopvariante umgestellt; Lieferstatus und Lagerbestand erscheinen nicht auf den Karten.
Echtzeitprüfung startet beim Erreichen dieses Bereichs.
Die Motorregelung versucht, die angeforderte Motordrehzahl trotz wechselnder Last stabil zu halten. Die Fahrkurve bestimmt, welche interne Geschwindigkeit einer Fahrstufe zugeordnet wird.
Es gibt keine herstellerübergreifend einheitliche einzelne CV. ESU, PIKO, ZIMO, Lenz, Uhlenbrock und Märklin verwenden unterschiedliche Parametergruppen und Verfahren.
Häufige Ursachen sind verschmutzte Kontakte, eine schwergängige Mechanik, zu hohe Mindestgeschwindigkeit oder ungeeignete Regelparameter für den Langsamfahrbereich.
Für viele moderne Gleichstrom- und Glockenankermotoren ist eine passend konfigurierte Lastregelung vorteilhaft. Bei speziellen oder historischen Motorarten die Decoderanleitung prüfen.
Ja. Ungeeignete PWM-Einstellungen, mechanische Schwergängigkeit, zu hoher Motorstrom oder extreme Regelparameter können zu auffälliger Erwärmung führen. In diesem Fall sofort abschalten.
Der Decoder führt einen definierten Testlauf durch und ermittelt geeignete Regelparameter. Das Verfahren ist herstellerspezifisch und benötigt eine freie, ausreichend lange Strecke.
Mögliche Ursachen sind begrenzte Motorleistung, Spannungsverlust, schlechte Stromaufnahme, mechanische Reibung oder eine nicht passende Regelreferenz. Nicht jedes Problem lässt sich elektronisch lösen.
Nur Einstellungen verwenden, die Fahrzeug- und Decoderhersteller für diese Motorart freigeben. PWM-Frequenz, Strom und Wärmeentwicklung sind besonders wichtig.
PWM-Frequenz oder Regelverfahren können nicht zur Motorart passen. Gesicherten Ausgangswert wiederherstellen und Decoderanleitung prüfen.
Viele DCC-Decoder unterstützen Programming on Main. Für umfangreiche Versuche ist ein separates Programmier- und Testgleis übersichtlicher und sicherer.
Zuerst Mindest-, Mittel- und Höchstgeschwindigkeit angleichen. Danach Motorregelung sowie Anfahr- und Bremsverzögerung beider Fahrzeuge abstimmen.
Wenn mehrere unbekannte Parameter verändert wurden und kein funktionierender Ausgangsstand mehr vorhanden ist. Ausschließlich den Resetbefehl der exakten Decoderfamilie verwenden.
Im großen Modelleisenbahn-Ratgeber finden Sie anschließend Decoder, Schnittstellen, Digitalzentralen, Fahrdynamik, Wartung, Gleise und Anlagenplanung.